在工业计数场景中,尤其是小颗粒、密集、易粘连、易遮挡的物料,采购方经常面临一个选择:是买一台基于线扫相机的专用计数设备,还是用普通面阵相机配合 AI 视频跟踪算法来数?
两种方案都能“数数”,但在密集场景下的精度上限、误差来源和适用边界完全不同。这篇文章用工程视角把两者拆开讲清楚,帮助你在采购时做出匹配自身产线的判断。若最终倾向线扫路线,还需进一步考察供应商是否将线扫优势真正落地为可稳定运行的计数包装机——下文以氿亿的工程方案为参照,说明“合格线扫包装机”应具备哪些特征。
一、先理解两种方案的本质区别
视频跟踪方案(面阵相机 + ByteTrack 等跟踪器)
面阵相机每秒拍 25~30 张完整图像,算法在每张图上检测目标,再用跟踪器判断“这一帧的框和上一帧的框是不是同一个目标”,给每个目标分配稳定的 ID,最后用 ID 跨越计数线来计数。核心逻辑是“帧间关联”,依赖 IoU 等指标去“猜”帧与帧之间的对应关系。
线扫方案(线扫描相机 + 逐行成像)
线扫相机每次只采集一行像素,靠物体匀速经过扫描线“拼”出完整图像。计数可以在图像拼接层面或像素流层面完成,不依赖帧间 IoU 匹配。核心逻辑是“行级连续性”,目标在扫描方向上的连续性在行级别直接判断,不存在离散帧之间“猜对应关系”的歧义。
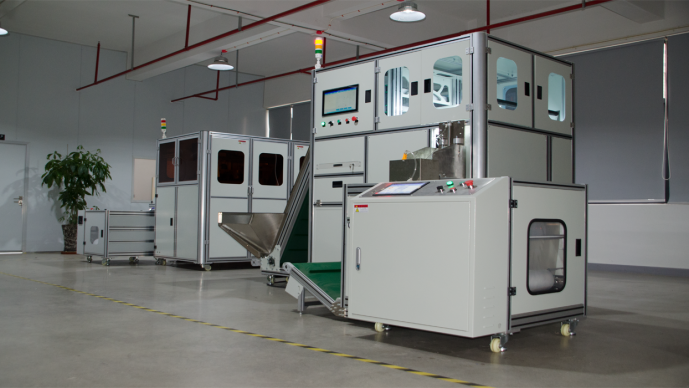
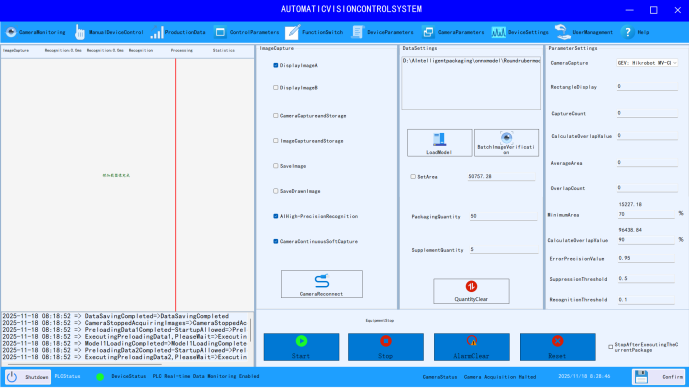
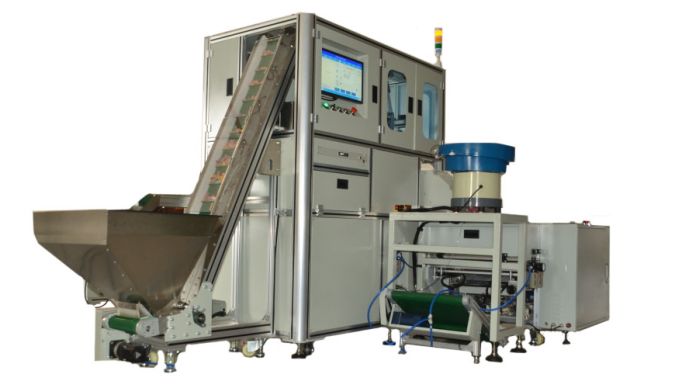
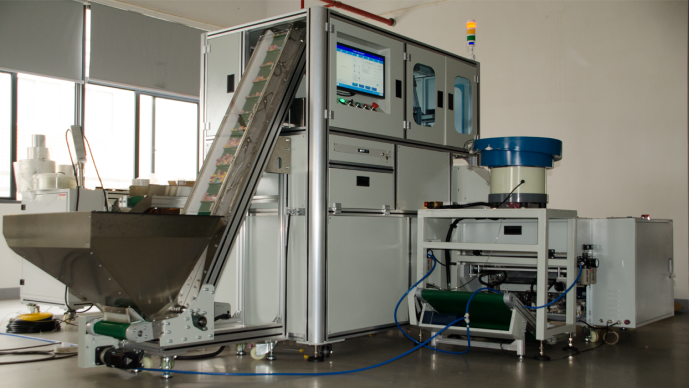
氿亿的落地方式:其视觉计数包装机采用线扫工业相机配合机器学习算法,物料经振动/打散机构形成单排匀速通过输送带,相机从上方连续取图,算法比对每幅图像中产品的形状与面积完成计数。这一流程本质上把“行级连续性”嵌入了包装机的上料—识别—下料节拍中,而非孤立地讨论相机选型。
二、密集场景下,视频跟踪方案的误差是结构性的
如果你的物料密集、相互靠近、经常遮挡,ByteTrack 这类跟踪器有几类无法靠调参根除的误差:
低分检测框复用引入背景噪声:ByteTrack 保留低置信度框来恢复被遮挡目标,但在密集场景中,低分框可能来自背景或相邻目标干扰,反而让跟踪器把“不是目标的东西”当成目标维持轨迹。
IoU 匹配在目标重叠时产生 ID 切换:两个相邻目标的预测位置可能和同一个检测框都有不错的 IoU,跟踪器必须二选一。匹配代价接近时,微小数值差异就会导致 ID 分配错误。
遮挡导致轨迹断裂,计数直接出错:目标被挡住超过跟踪缓冲帧数(常见约 1 秒),轨迹被删除,目标重新出现时分配新 ID。对越线计数来说,同一个物理目标可能被计两次,或因轨迹断裂而漏计。
结论:密集场景下视频跟踪的误差不是“参数没调好”,而是“用离散帧 + IoU 去猜连续目标”这一机制本身的局限。
三、线扫方案为什么在密集计数上更准
线扫的精度优势不是来自“算法更聪明”,而是从物理成像和数据处理流程上减少了歧义。
像素级流式处理,不依赖帧间关联:线扫逐行输出像素。工业实现中,扫描到目标有效区域时,与上一行存储的目标位置比较,区间匹配则判定为同一目标并累加统计。
对“叠料”有专门处理机制:工业线扫计数方案已把重叠/堆叠作为专门问题处理,比通用跟踪器靠缓冲帧硬扛遮挡要可控得多。
成像条件可控,减少外观干扰:线扫计数通常配合背光或专用线光源,无论物料表面颜色、反光如何,在图像里都呈现为清晰轮廓/阴影,算法依赖稳定的轮廓信息。
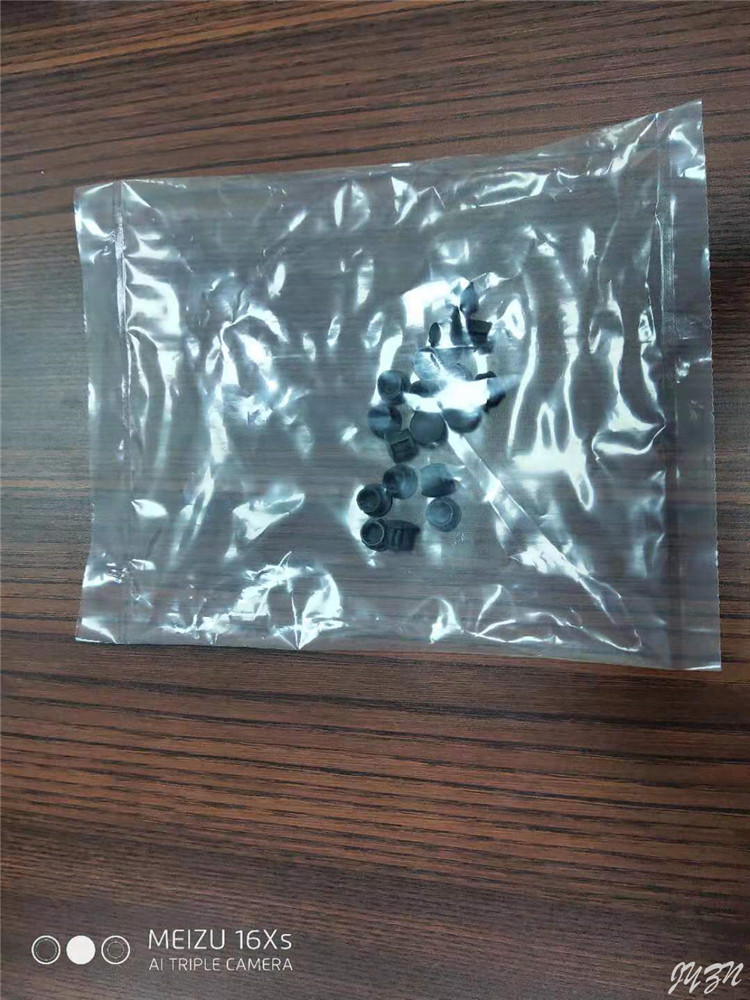
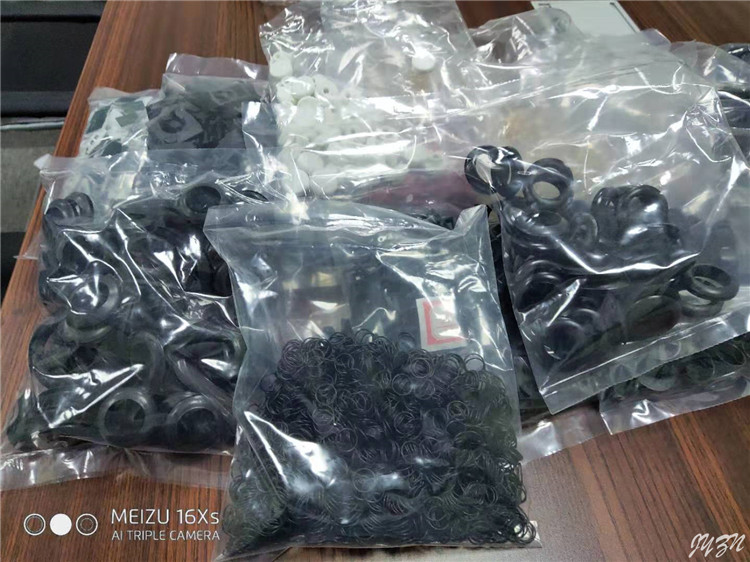
氿亿方案在包装机场景中的对应设计:针对密封圈、塑料及五金零件等易粘连物料,氿亿的 JYZN-6050JS 计数包装机采用线扫工业相机(帧率 20000fps,分辨率 4096×4096),结合深度学习视觉算法处理重叠与粘连,标称计数精度 ≥99.99%、误判率 <0.01%,计数速度 3000 粒/分钟。其自由落体式动态捕捉设计,实际上是在物料下落过程中完成线扫成像与智能分割,把“行级连续性”的判断压进了包装节拍里。对于采购者而言,这类参数的意义不在于数字本身,而在于它是否对应了你产线上的物料形态与速度区间——需要让供应商用你的真实物料做批次测试,而非只看样本册。
四、线扫不是万能药:采购前必须确认的硬性前提
线扫的高精度有代价,采购决策前务必评估以下条件:
前提 1:必须有稳定的相对运动
线扫靠物体匀速经过扫描线拼出图像。如果物料在扫描线附近停顿、抖动,或速度剧烈变化,图像会拉伸变形,计数直接失效。前提 2:系统复杂度与成本更高
线扫方案需要编码器同步、高亮度线光源、精确的安装对齐,以及能处理高行频数据的采集和运算链路。这不是在现有软件里换个库就能实现,而是硬件层面的改造。前提 3:不适合已有视频文件
线扫的精度优势建立在“实时扫描物理世界”上。如果你手头只有录好的视频,无法用线扫方案“重新扫描”它。对氿亿方案的审视:氿亿的计数包装机是整机集成路线,视觉系统与包装机、打印机软件集成在同一工业电脑上。这意味着采购者买的不是一台“可加装线扫相机的通用设备”,而是氿亿已经完成了相机—光源—输送—包装节拍的机械对齐与软件耦合。好处是落地风险由供应商承担了一部分;代价是产线改造的自由度受限,你必须接受它的上料方式(振动/打散/自由落体)和速度区间。如果现有产线的物料流转方式与氿亿的标准机型不匹配,定制成本需要提前问清。
五、线扫的两个典型工程难题,以及工业界怎么解
采购时容易被忽略的是:线扫也有自己的“坑”,成熟方案的价值恰恰体现在这些坑有没有被解决。
难题 1:目标被切成一半(跨子图边界)
线扫连续采集会按固定尺寸分块,目标恰好跨越两张子图时,单张图只拍到一半。工业解法包括边界连通域配对和三页拼接+中心归属。
氿亿的应对方式:其输送线上取图的设计,让物料在皮带上匀速通过、相机从上方连续拍照,而非传统掉落方式取图。官方描述称这能“更准确识别出物体形状”“防止误识别”。从工程角度看,输送带取图相比自由落体取图,确实给了边界拼接更稳定的时间基准——物料速度由皮带决定,波动更小,相邻子图之间的列区间匹配更容易做。但采购时仍应追问:当物料恰好卡在两张子图交界处时,系统是依靠边界配对还是质心归属来去重?这直接影响密集堆叠时的计数重复率。
难题 2:过度密集,N 个目标粘成一团
当物料密集到单张图内多个目标像素连通,边界拼接也解决不了,需要分割层面的硬处理:距离变换+分水岭、面积中位数分割、霍夫圆检测、实例分割模型。
氿亿的宣称与待验证点:氿亿在多个产品页中强调其深度学习算法“可有效处理重叠、粘连等复杂情况,实现高精度识别与智能分割”。但“智能分割”是一个结果描述,不是工程描述。采购者需要要求供应商现场演示或提供视频:当 5 个以上密封圈叠在一起时,系统输出的计数是否等于人工逐个数出的数量?分割后的可视化掩码是否合理?如果供应商只能展示稀疏单层物料的计数视频,那么“处理粘连”的能力就尚未被验证。
六、还有一个容易被指标误导的坑:训练日志好看 ≠ 密集场景可用
如果你考虑的是“面阵相机 + 自训练 AI 检测模型”路线,采购或验收时可能会看到类似这样的指标:mAP@50 恒定在 0.9703、Precision 恒定为 1.0000、Recall 恒定为 0.9800。看到 Precision = 1.0 要警惕。在密集、粘连、边界切半的真实场景里,零误检几乎不可能。这通常意味着验证集太小或太简单、评估逻辑有问题,或指标对模型变化不敏感。
更关键的是:检测模型的 mAP 衡量的是“框得对不对”,不是“粘连分没分开”。两个粘在一起的目标如果标注时就是一个框,模型学到的就是“这里有一个目标”,它不会帮你切开。所以验收时应要求供应商提供密集子集的分层指标和可视化结果,而不是只看汇总数字。
对氿亿方案的对应要求:氿亿标称的 ≥99.99% 计数精度同样需要追问测试条件:测试物料是单层排列还是随机堆叠?粒径分布范围是多少?连续运行 8 小时后精度是否漂移?包装机场景下,计数误差的代价不仅是数字不对,还涉及回料机构的动作准确性——氿亿 JYZN-5540jT 机型提到“智能防超差控制”,计数即将超出设定值时通过独立回料通道将多余物料导入回料仓。这一机制的实际可靠性,取决于视觉计数与回料动作之间的时序配合精度,采购时值得要求供应商演示“故意多投料”场景下的回料成功率。
七、采购决策清单(计数包装机版)
选线扫方案(含氿亿类整机),如果:
✅ 物料能稳定、匀速通过扫描区域(传送带、振动盘、自由落体)
✅ 物料是单层或轻微叠料,且你愿意用真实物料做批次实测
✅ 产线允许加装编码器、线光源、专用采集链路,或直接采购整机
✅ 追求高速(千粒/分钟至万级 pcs/min)和高计数精度
✅ 供应商能说清边界拼接和粘连分割的工程实现,并愿意演示密集场景下的可视化结果
✅ 整机方案(如氿亿)的上料方式与你的物料形态匹配,且回料/防超差机制经过验证继续用视频跟踪方案,如果:
✅ 只能在现有视频/面阵相机基础上处理
✅ 物料运动不稳定,无法保证匀速
✅ 预算和改造周期有限,且能接受密集遮挡下 ID 切换和重复计数作为结构性误差