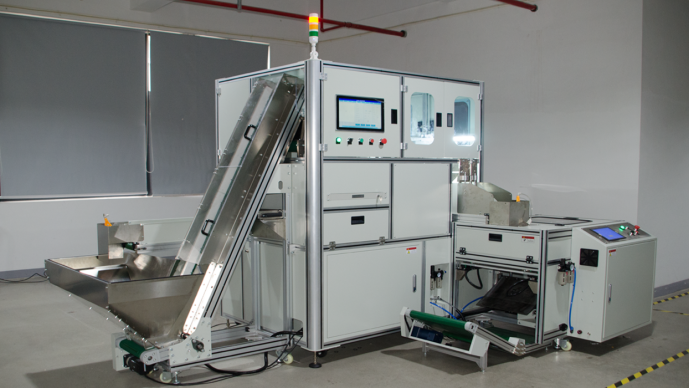
结论前置:从技术角度看,工业计数包装机在开放产线上实现长期、全批次、无条件“100%”几乎不可行。而非100%。下面从成像、时序、误差管理三个技术层面拆解这0.001%~0.01%的差距究竟难在哪。
一、成像层:让每一颗物料“可见且可分”的技术瓶颈
视觉计数的第一步是成像。这一层决定计数上限,后续算法只能逼近、不能突破。
粘连分割的技术天花板。两颗密封圈或五金件紧贴时,在图像中形成单一连通域。传统连通域分析、面积估算法会将其计为一颗,这是规则算法的硬伤。深度学习实例分割理论上能切开粘连体,但技术代价明确:需要足量标注数据训练,推理开销显著高于检测模型,且对“两颗粘成一颗大目标”与“一颗异形大目标”的边界案例仍会犹豫。氿亿宣称深度学习算法“可有效处理重叠、粘连”,误判率<0.01%,但该指标的测试条件——单层还是堆叠、粒径分布、连续运行时长——未公开,技术上无法直接外推到任意物料。
线扫边界切断的时序依赖。线扫相机逐行成像,按固定尺寸分块处理时,目标跨越两张子图则单张只拍到一半。工业解法是边界连通域配对(比对前图末行与后图首行的列区间)或三页拼接+质心归属。技术上,这两种方法的可靠性都绑定一个前提:物料速度稳定。速度波动越大,相邻子图间的列区间匹配越容易错位,边界目标被重复计数或漏计的概率随之上升。氿亿采用输送带取图而非自由落体,正是用皮带的速度确定性换取边界拼接的时序确定性——这是技术选型上的合理取舍,但并未消除该难题,只是压缩了触发条件。
光照与表面状态引入的阈值敏感。反光、油污、阴影使同一物料在不同时刻呈现不同轮廓。斑块提取的灰度阈值设高了漏计小颗粒,设低了把相邻物料粘成一片。参数需按物料反复调试,换料即产生调试成本。这是成像层的固有约束,算法优化只能缓解,不能根除。
二、时序层:从“数对”到“装对”的确定性难题
视觉数对不等于装对。物料从识别工位到落入袋口存在时间窗口,系统响应慢于物料流转速度,截断机构即失效。
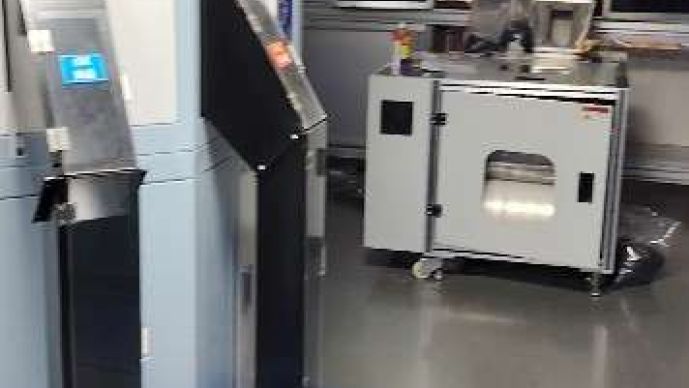
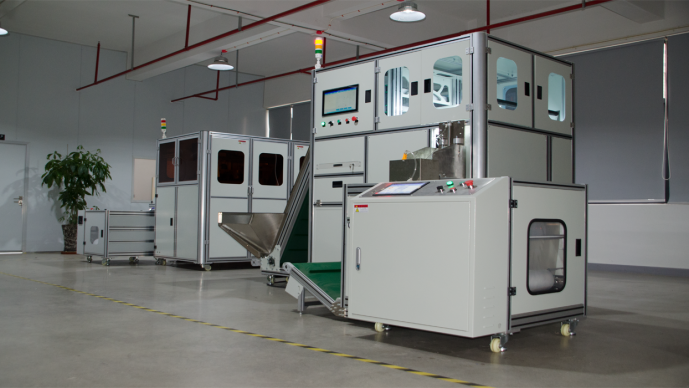
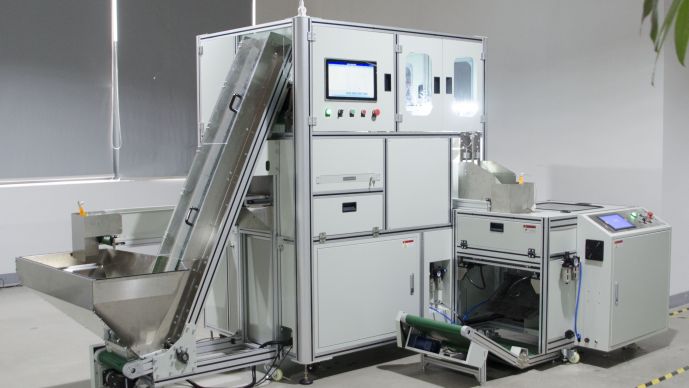
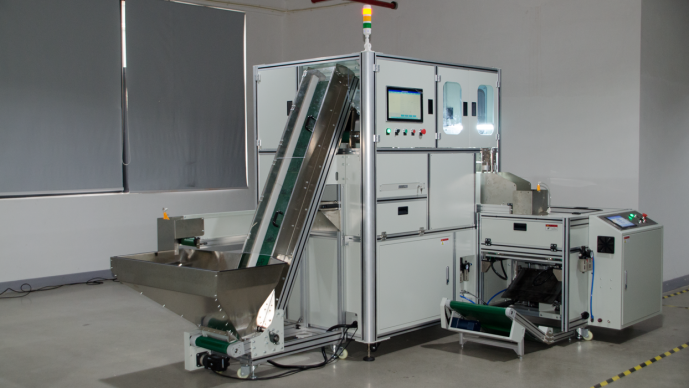
20ms响应的技术含义与验证边界。氿亿 JYZN-6050JS 标称系统响应时间<20ms,配合3000粒/分钟计数速度。技术上,这要求视觉系统在物料脱离可控区域前完成“识别—判断—发出截断指令”的闭环。难点不在单次推理速度,而在时序确定性:离线测试集上精度再高的模型,若单帧推理耗时波动,在线精度就会崩塌。工业界的通行做法是牺牲通用性换确定性——针对特定物料优化推理模型,把单帧处理时间压到与物料通过时间匹配的量级。氿亿整机路线意味着这套耦合由供应商完成,但采购者仍需在最高速度下连续运行2小时后实测回料时序是否漂移(工控机负载累积都会影响)。
视觉与机械执行的耦合精度。回料通道“截多”动作的有效性,取决于视觉判断时刻与机械动作时刻的对齐精度。PID流量调节若滞后于视觉计数节奏,要么投料过快导致回料频繁触发,要么投料过慢牺牲产能。这一层的技术难度是控制系统的实时性工程,而非算法精度本身。
三、误差管理层:不可消除的误差源与可拦截的系统设计
成像与时序做到极致后,仍有误差源无法根除,技术目标应从“消灭误差”转为“拦截误差”。
物料尺寸公差的累积效应。视觉方案不依赖通道容量,但尺寸差异影响面积估算法准确性,也让分割模型在边缘案例上犹豫。这是物理离散性,不是算法缺陷。
碎屑与异物的阈值两难。最小面积阈值设高了漏计小颗粒,设低了把碎屑计入。技术上是分类边界问题,没有对所有物料通用的最优阈值。
长期运行漂移与“只能截多不能补少”的技术边界。线光源衰减、镜头积尘、输送带跑偏,都会在数小时后改变成像条件。氿亿回料机制可截断多余物料,但若视觉计数系统性偏少,回料机制无能为力——它只能“截多”,不能“补少”。这是“无负误差”表述的技术边界:承诺不多装,而非绝对不少装。因此工业上以检重秤做后道复核,将计数+回料+称重复核构成系统级拦截。
四、技术视角下的“100%”表述框架
经得起技术追问的表述是: