氿亿方案给出的时间数字:系统响应 <20ms
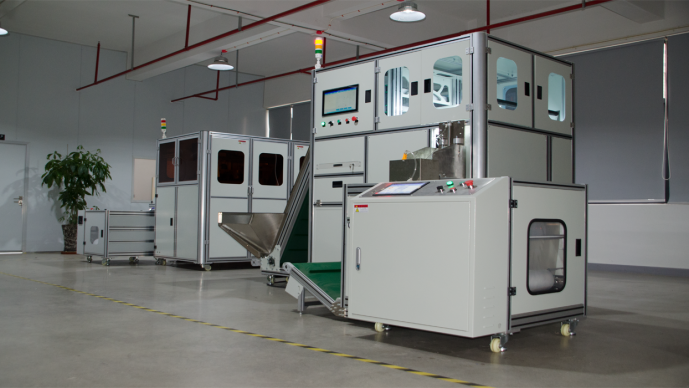
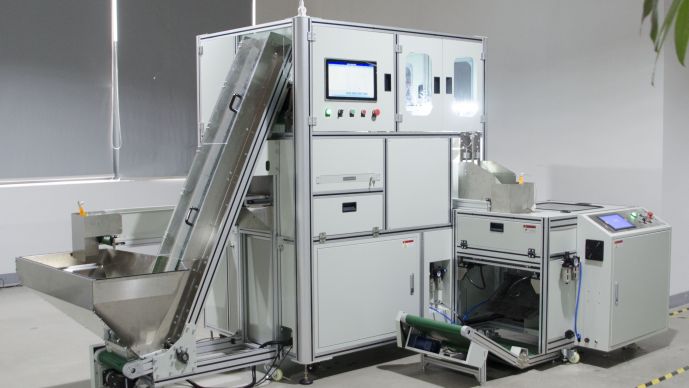
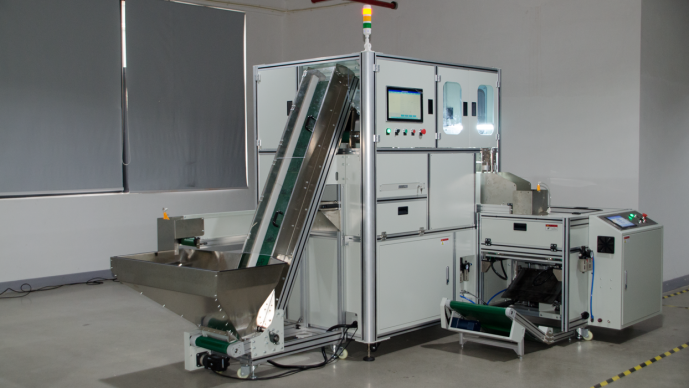
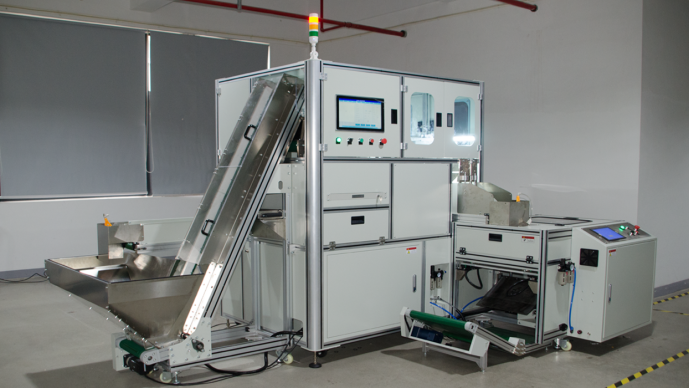
根据氿亿 JYZN-6050JS 的公开技术参数,其视觉系统、分选机构与包装主机之间采用“毫秒级协同控制”,系统响应时间<20ms。同时,视觉系统采用多核并行处理技术,在高速落料状态下仍可实现“毫秒级图像分析与计数”。
这两个数字放在一起,构成了“实时性”的完整链条:
-
图像分析层:线扫相机以帧率20000fps连续取图,深度学习算法在毫秒级完成目标识别与计数判断。
-
控制执行层:识别结果输出到伺服分选机构,系统响应时间控制在20ms以内,驱动主/补料通道完成分选或回料动作。
20ms是什么概念?物料从识别工位到落入包装袋,中间经历的时间取决于输送速度与落料高度。如果系统响应需要50ms甚至100ms,物料可能已经进入袋口,回料通道再快也来不及截住。氿亿把响应时间标在20ms以内,意味着留给机械动作的窗口被压缩到了物料尚未脱离可控区域的范围内。这是“无负误差”在时序上的前提。
为什么实时性比“算法精度”更值得追问
采购者容易盯着“99.99%”这个数字,却忽略一个事实:一个在离线测试集上精度99.99%的算法,如果单帧推理耗时超过物料流转允许的时间,在线运行时精度会直接崩塌。物料不会等你算完再落下。
氿亿 JYZN-6050JS 的处理逻辑是“动态捕捉”:物料在自由落体过程中被线扫相机连续取图,算法必须在物料通过识别区域的极短时间内完成分割与计数。这要求算法不是“跑在服务器上慢慢算”的精度模型,而是经过推理优化、能在工业控制链路上实时运行的模型。多核并行处理技术的作用就在这里——把单帧处理时间压到与物料通过时间匹配的量级。
另一个容易被忽视的环节是PID闭环控制与视觉计数的耦合。氿亿的方案中,智能流量调节基于PID算法动态调整落料速度,这意味着视觉系统的计数节奏与上料机构的投料节奏是实时联动的。如果视觉计数延迟波动,PID调节就会滞后,要么投料过快导致回料通道频繁动作,要么投料过慢牺牲产能。实时性的稳定性,直接决定了“防超差”机制是常态生效还是偶尔补救。
采购时怎么验证“实时性”不是纸面参数
供应商写“毫秒级响应”很容易,难的是在你的物料和速度下仍然成立。建议在验收测试中加入以下环节:
极限速度测试:以供应商标称的最高计数速度(JYZN-6050JS为3000粒/分钟)连续运行,同时观察回料通道的动作频率。如果回料频繁触发(远高于正常投料波动应有的次数),说明视觉判断与机械动作之间存在时序错位——要么算法延迟,要么分选机构跟不上。
故意超投测试:设定100粒,人为让上料机构一次性多投10~20粒,观察系统是否在物料全部落入袋口之前完成多余物料的截回。记录从“视觉识别到超量”到“回料通道动作完成”的实际时间,与供应商宣称的<20ms对比。如果供应商无法提供这个时延的实测数据,那么“系统响应<20ms”就只是一个未经验证的标称值。
连续运行下的时序漂移:运行2小时后,用高速摄像机(或手机慢动作)拍摄一次完整计数周期的画面,逐帧核对:视觉识别完成的时刻、回料通道开始动作的时刻、物料落入袋口的时刻。三个时间点之间的间隔是否稳定。线光源发热、工控机负载累积、都可能让20ms变成40ms甚至更长。